
Короткие мощные импульсы. Робот размером с ладонь научился прыгать, преодолевать ступеньки и плавать
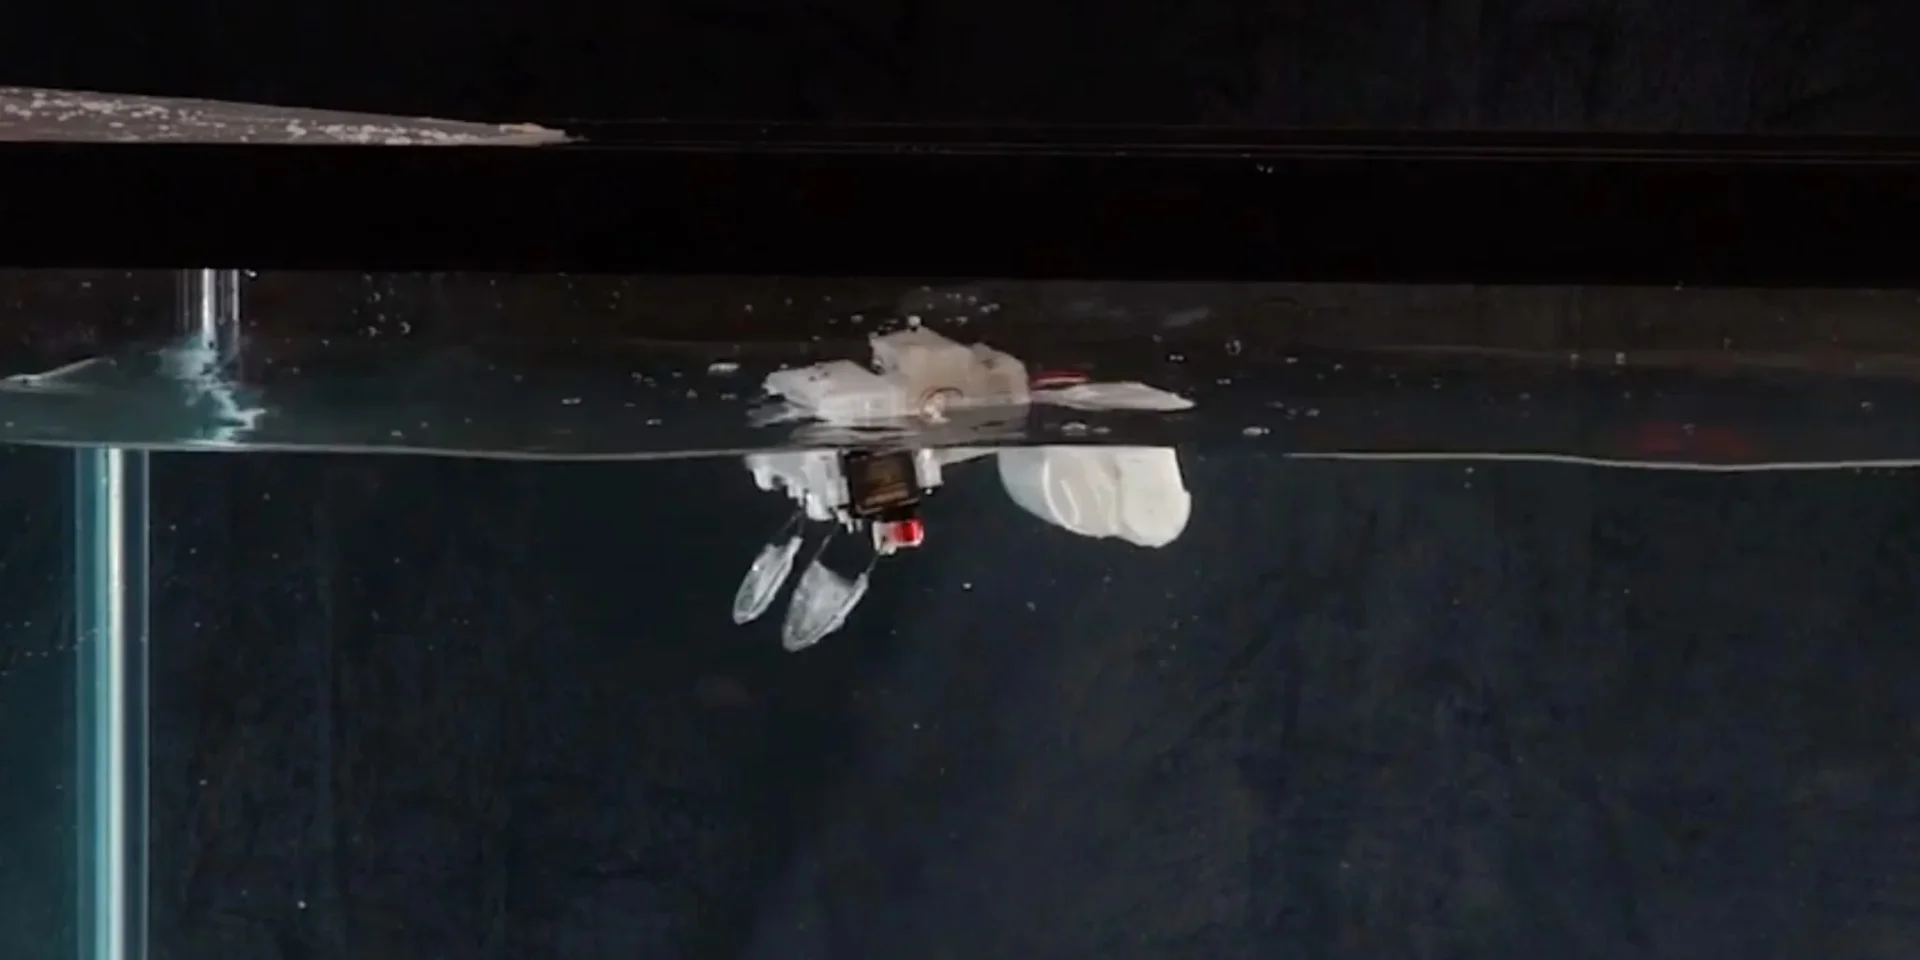
Исследователи из США создали робота размером с ладонь, который прыгает благодаря упругим конечностям, преодолевает ступеньки и может плавать с помощью весел. Механизм позволяет генерировать короткие мощные импульсы без использования крупного двигателя.
Об этом пишет Science Alert .
Робота разработали инженеры Мичиганского университета и Калифорнийского университета в Лос-Анджелесе. Он весит 98,2 грамма и использует две гибкие задние конечности, способные накапливать и резко высвобождать энергию.
Принцип работы напоминает движения лягушки. Небольшие двигатели медленно сгибают и скручивают упругие элементы. В них накапливается энергия, а по достижении определенной точки конструкция резко меняет форму и отталкивается от поверхности. После прыжка двигатель возвращает конечность в исходное положение.
По словам инженера UCLA М. Халида Джаведа, обычный двигатель, как правило, создает движение постепенно, тогда как упругий механизм позволяет получить значительно более мощный кратковременный импульс.
Во время испытаний робот передвигался по дереву, ткани, акрилу, коже, траве и песку. Максимальная скорость составила 3,21 длины его корпуса в секунду.
Исследователи также сравнили его с практически идентичным роботом, имеющим жесткие конечности. Гибкая версия в среднем преодолевала 2,46 длины корпуса в секунду, тогда как жесткая — лишь 0,79. На мягкой ткани и траве жесткий робот практически останавливался.
Робот также может быстро менять направление, выполнять серию сальто назад и подниматься по небольшим ступеням. В ходе одного из экспериментов он автономно двигался к источнику света, ориентируясь с помощью бортовых датчиков.
Отдельно исследователи адаптировали его для передвижения в воде. Платформу защитили от попадания влаги, а на гибкие конечности установили лопасти. После этого робот смог войти в воду и плыть со скоростью около половины длины корпуса в секунду. Его также испытали в открытом бассейне в условиях ветра и наличия подводных препятствий.
В то же время процесс плавания пока не оптимизирован, а сам робот остается экспериментальным прототипом. Его движение состоит из отдельных мощных импульсов, после каждого из которых конечностям необходимо вернуться в исходное положение. Поэтому важно точно синхронизировать работу механизма с движением робота и окружающей средой.
Исследователи полагают, что такая конструкция может быть полезна для очень маленьких роботов. Вместо установки мощного двигателя они могут накапливать энергию в упругих элементах и высвобождать её в нужный момент — например, для преодоления препятствий или передвижения по грязи.
- Восстание роботов уже близко. Исследователь из Anthropic уволился из-за опасений по поводу самосовершенствования ИИ
- Роботов встроят в дома. Японский стартап представил жилье с механическими руками для домашних дел
- Вдохновленные биологией. Миниатюрные полимерные устройства имитируют работу нейронов для создания энергоэффективной электроники