
С помощью двух приводов. В США создали подводного робота, который движется в трех измерениях
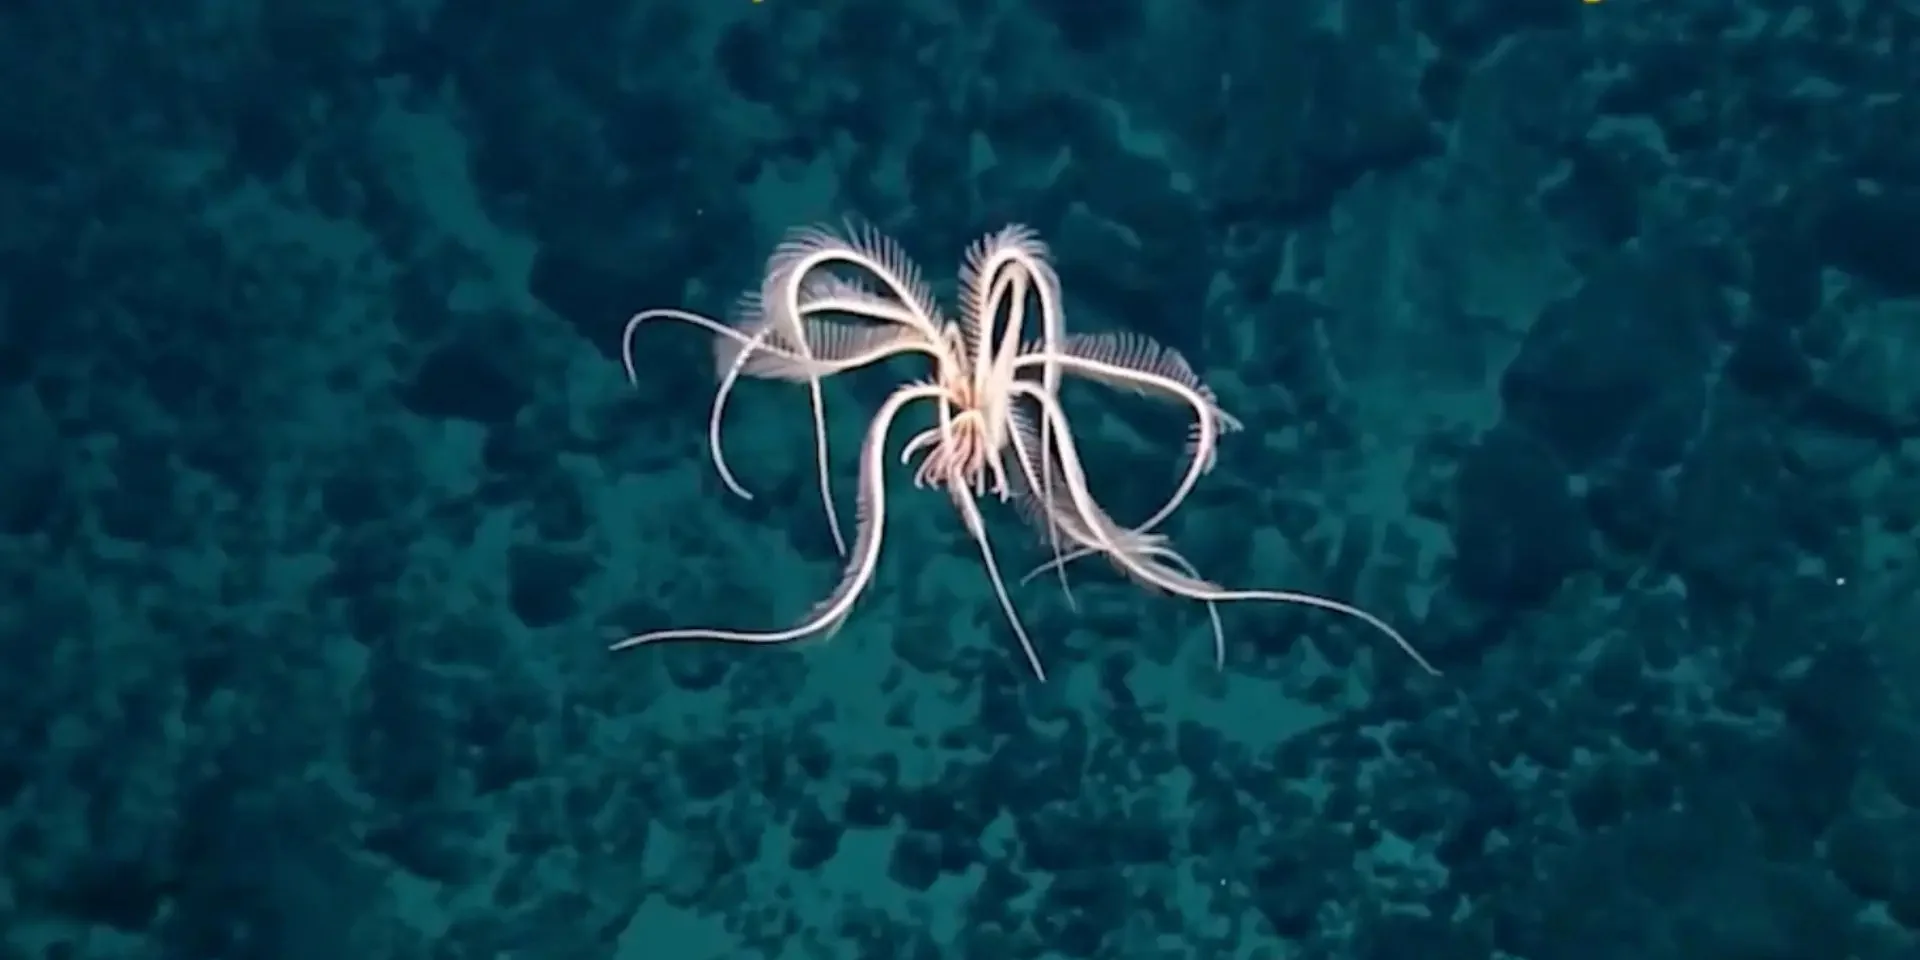
Исследователи из Университета штата Северная Каролина разработали мягкого подводного робота , вдохновленного морскими беспозвоночными — перистыми морскими звездами.
Об этом пишет издание Interesting Engineering .
Благодаря особой конструкции он может двигаться вперед и назад, подниматься и опускаться в воде, а также вращаться вокруг своей оси, используя всего два привода вместо шести.
Робот имеет четыре эластичных «крыла», расположенных вокруг центрального диска, в котором находятся два привода. Крылья изгибаются под действием механизмов, а после снятия нагрузки возвращаются в исходное положение.
В разработке используется принцип «механического интеллекта»: физическая конструкция робота и его взаимодействие с водой позволяют управлять движением без необходимости в дополнительных приводах для каждого направления.
"Одним из увлекательных аспектов этой работы является то, что она демонстрирует, как с помощью интеллектуальных методов проектирования можно создавать роботизированные устройства с невероятно широким диапазоном движений, используя минимальное количество приводов", - заявил Джи Йен, автор исследования и профессор машиностроения и аэрокосмической инженерии университета.
Три режима движения
Робот может менять способ передвижения в зависимости от того, как работают два привода.
При активации обоих приводов крылья резко опускаются, а после выключения возвращаются вверх. Быстрое повторение этого цикла заставляет робота махать крыльями и подниматься в воде. Если замедлить движения, он может удерживаться на одном месте. Этот режим исследователи назвали «режимом медузы».
Для горизонтального движения достаточно активировать лишь один привод. В этом случае одно из крыльев колеблется, подобно хвостовому плавнику, и толкает робота вперед или назад. Этот способ передвижения получил название «режим рыбы».
Третий режим позволяет вращаться вокруг центральной оси. Исследователи быстро и поочередно активируют оба привода, создавая асимметричные движения крыльев. Благодаря этому робот вращается и может менять направление движения под водой. Этот режим назвали «режимом ротора».
Работа под водой и дальнейшие планы
Исследователи продемонстрировали, как робот исследует подводную среду с помощью камеры и поднимает предметы — самостоятельно или совместно с другими роботами.
Эта разработка продолжает предыдущую работу команды над водным роботом, созданным по образу скатов манта. Предыдущая модель могла быстро передвигаться в воде, но не обладала такой способностью к маневрированию в трех измерениях.
Вместо добавления новых двигателей и сложных механизмов исследователи решили расширить возможности робота за счет его физической конструкции.
В будущем команда планирует создать полностью беспроводную версию устройства и изучить возможности его применения совместно со специалистами из других областей. Эта разработка может лечь в основу подводных роботизированных систем, для которых важны маневренность и простота механической конструкции.