
Стальные астронавты. NASA готовит роботов-гуманоидов для работы на Луне и Марсе
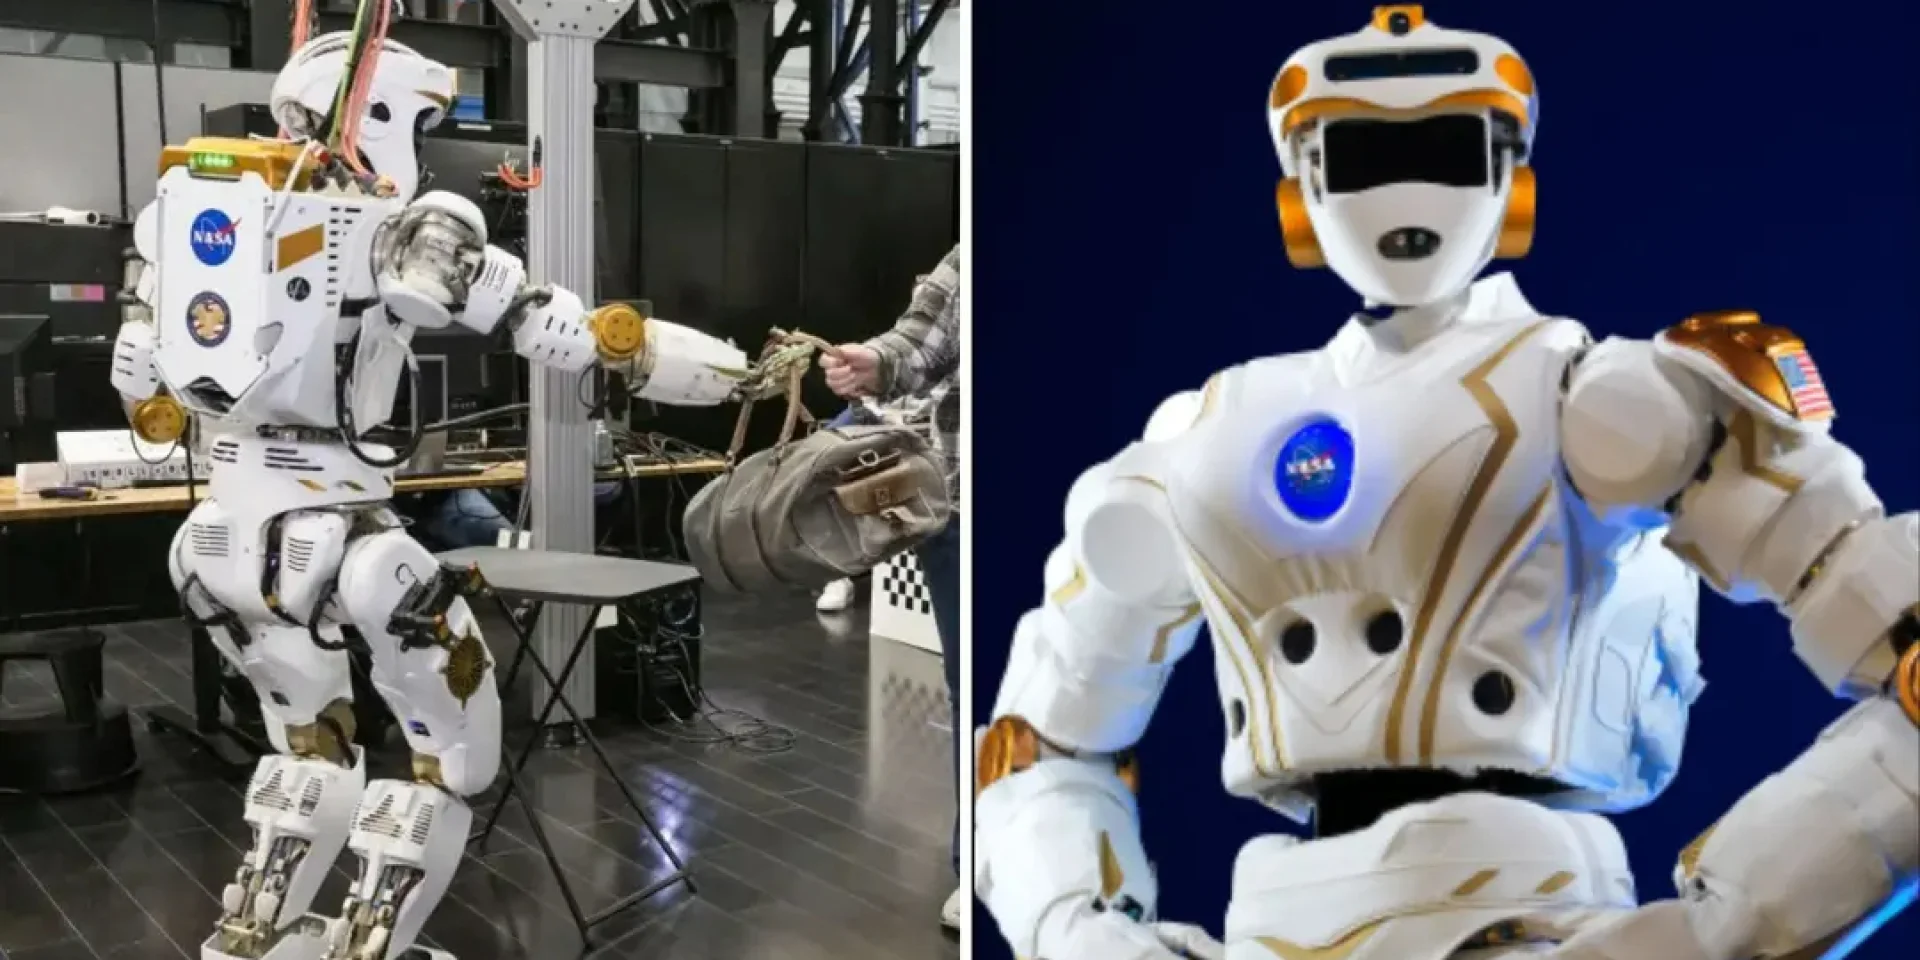
Когда люди наконец создадут лагерь на Луне, они не будут одиноки: им предстоит делить этот пыльный внеземной дом с металлическими коллегами, которым не нужны ни кислород, ни сон, ни перерывы на кофе.
В Космическом центре имени Джонсона NASA команда Dexterous Robotics, состоящая из 16 человек, закладывает основу для будущего, в котором люди и передовые роботы будут работать бок о бок в дальнем космосе, пишет Interesting Engineering.
Роботы способны выдерживать условия, смертельные для человека, работать в течение длительного времени без систем жизнеобеспечения, а также снижать огромные затраты и риски, связанные с пилотируемыми миссиями.
«Наша команда не пытается заменить исследователей-людей роботами; вместо этого мы делаем исследования с участием человека более безопасными и устойчивыми, разрабатывая высокопроизводительных, надежных и заслуживающих доверия роботов для работы в экстремальных условиях, — сказал Шон Азими, руководитель команды Dexterous Robotics. — Если мы сможем отправлять больше мощных роботов, то сумеем снизить риски и повысить эффективность людей в выполнении тех задач, с которыми они справляются лучше всего».
Космос таит в себе серьезные опасности, такие как интенсивная радиация, экстремальные температуры, вакуум и разрушительная пыль, угрожающие жизни человека. Роботы способны надежно функционировать в этих суровых условиях, не нуждаясь в кислороде, воде, пище или громоздких скафандрах. Поэтому использование автоматизированных систем для выполнения задач с высоким уровнем риска — например, ремонта внешних элементов станций, осмотра поврежденного оборудования и разведки неизведанных поверхностей — позволит обезопасить экипажи.
В центре этой инициативы находится iMETRO — интегрированный мобильный испытательный стенд для оценки роботизированных операций; это объект, призванный преодолеть разрыв между концепцией и реальностью. Благодаря наличию макетов космической среды, инструментов моделирования и прочной площадки с каменным покрытием под открытым небом, iMETRO предоставляет инженерам и частным партнерам пространство для практического тестирования робототехнического оборудования и программного обеспечения.
Основным инженерным препятствием для миссий на Луну и Марс является задержка радиосигнала (от нескольких секунд для Луны до более чем 20 минут для Марса). Программное обеспечение, протестированное в iMETRO, обеспечивает полуавтономное выполнение задач: астронавты или наземный центр управления отдают команды высокого уровня, а робот самостоятельно осуществляет детальную координацию движений рук и зрения.
Это избавляет инженеров от необходимости действовать наугад. В ходе одного из испытаний программное обеспечение, разработанное компанией PickNik Inc., позволило роботизированной руке находить люк космического корабля, поворачивать защелку, открывать тяжелую дверь и перемещать груз внутрь. В рамках другого проекта стажер NASA написал код, который позволил коммерческому подразделению регулярно проверять и обслуживать морозильную камеру станционного типа.
Эти испытания не просто улучшают программное обеспечение — они меняют подход к проектированию. Разработчики жилых и рабочих пространств осознают, что небольшие изменения — например, установка более крупных ручек или более яркого освещения — могут принести пользу как роботам-помощникам, так и астронавтам.
Ближайшая цель — первый лунный форпост человечества, Лунная база. Однако видение простирается дальше, в пределы Солнечной системы. Команда уже разрабатывает планы будущих пилотируемых миссий на Марс.
Ранее NV Техно писал, что канадская компания Orbit Robotics представила гуманоидного робота HELIOS для работы в условиях невесомости. Вместо ног он получил четыре руки, которые помогают перемещаться, фиксироваться на поверхностях и выполнять технические задачи на орбите.
Разработчики пояснили, что HELIOS создавали специально для условий микрогравитации. Поэтому у робота нет традиционных ног: в космосе важнее цепляться за поверхности и стабилизировать положение тела, чем ходить. Вместо этого конструкция получила четыре руки, способные одновременно выполнять несколько задач.