
Стартап Destro привлек $8 млн для разработки технологии взаимодействия роботов и людей на складах
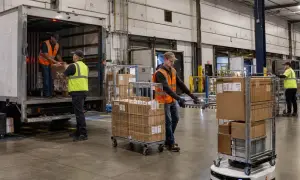
Стартап Destro, который проводит пилоты на логистических объектах в США, вышел из режима непубличности и привлек $8 млн посевного финансирования. Компания разрабатывает ИИ-уровень для координации роботов и работников на складах, а не производит собственных роботов, сообщает TechCrunch.
Раунд возглавили Base10 Partners и Bonfire Ventures, также инвестировала CoFound Partners. Основатель Destro Мантан Павар, который около восьми лет работает в сфере цепочек поставок и робототехники в США, заявил, что компания сосредоточена на операционных проблемах клиентов и рассчитывает выйти на положительный денежный поток к концу года.
Пилот с Yusen Logistics
Destro начала пилотный проект на одном из объектов Yusen Logistics на Тихоокеанском Северо-Западе США. Там использовали трех роботов для перемещения тележек, изготовленных Miva Robotics. Операционная система Vision от Destro основана на моделях типа vision-language-action, которые интерпретируют изображения с камер и инструкции для управления движением роботов.
Больше актуальных новостей — в Telegram-канале UA.News Telegram.
Работники разгружают товары из одного грузовика в разные тележки, а роботы находят заполненные тележки и доставляют их в нужные места. Система Mothership от Destro координирует работников, тележки и грузовики. Ричард Брунелл, директор по автоматизации американской логистической группы Yusen Logistics, отметил, что решение позволяет снизить трудоемкость операций и отказаться от бумажных процессов.
Расширение пилотов
Destro расширяет первоначальный пилот до полноценного развертывания 26 роботов и запускает еще один пилот с 17 роботами на объекте Yusen в Южной Калифорнии. Компания адаптировала свое решение для кросс-докинга: грузы разгружают из одного грузовика и формируют смешанные партии для других машин, которые доставляют их клиентам.
Павар планирует применять этот подход на тысячах других складов с похожими процессами. В то же время TechCrunch отмечает, что более сложными могут быть задачи, требующие большей ловкости и манипулирования предметами: существующие универсальные роботизированные платформы и открытые модели ИИ еще не продемонстрировали достаточных возможностей для таких операций.




