
Тяжелая голова, легкий хвост. Робот-червь WorMa умеет плавать и преодолевать ступеньки — видео
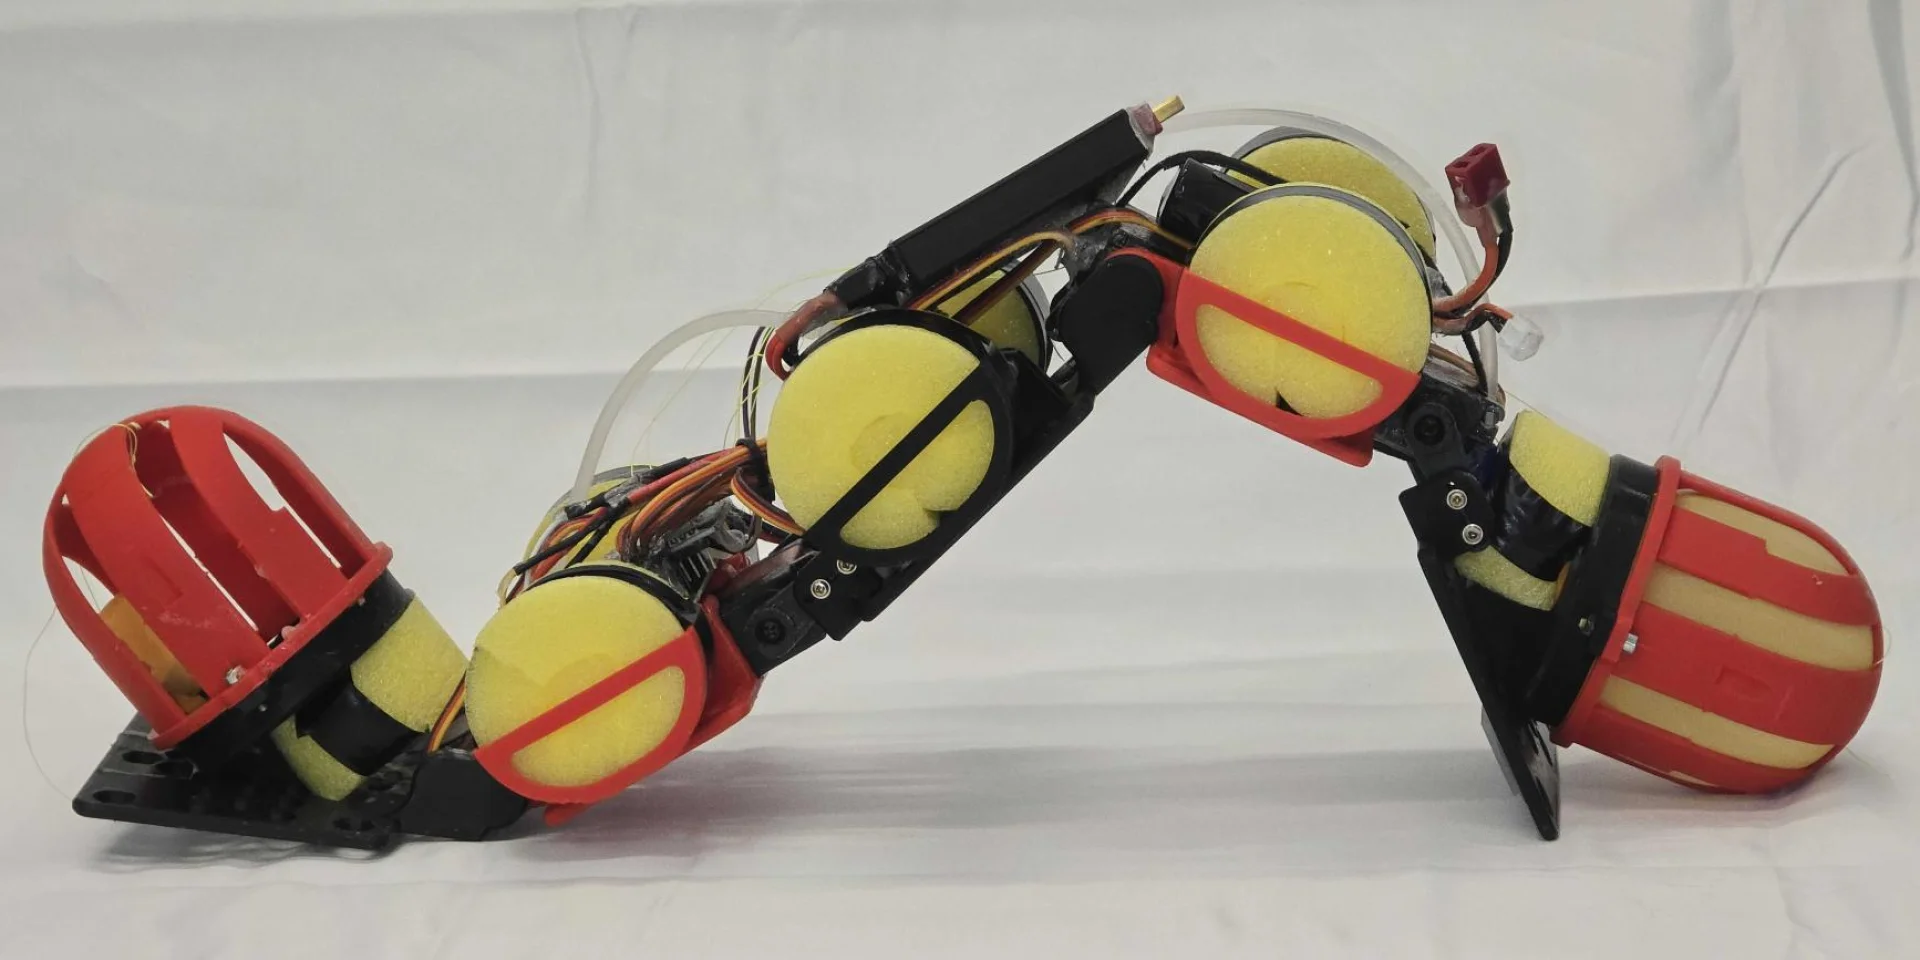
Инженеры Нью-Йоркского университета представили WorMa — робота-амфибию в форме червя.
Об этом сообщает Interesting Engineering.
WorMa не переключается между различными типами передвижения и не меняет механически конфигурацию корпуса. Вместо этого он использует воду в качестве подвижного балласта: насос перекачивает её между резервуарами в головной и хвостовой частях, благодаря чему робот перераспределяет массу. Разработчиков из Инженерной школы Тандон вдохновило то, как черви меняют способ передвижения в зависимости от окружающей среды.
Робот-червь состоит из пяти сегментов и четырех шарниров, имеет длину около 50 см и вес чуть более 1 кг. В головной и хвостовой частях размещены латексные баллоны, между которыми насос, расположенный в средней части, перекачивает примерно 300 г воды.
Когда вода сосредоточена в головной части, передняя секция сильнее давит на поверхность, и сцепление возрастает. В такой конфигурации робот смог подняться по склону с крутизной 19,5°, тогда как при ином распределении веса он соскальзывал назад. Затраты энергии на передвижение снизились как минимум на 33%. Утяжеленная головная часть также помогает WorMa выбираться из воды на склон.
В воде же работает противоположная схема. С балластом в хвосте робот плыл на 26% быстрее и на 52% эффективнее.
Ступеньку WorMa преодолевает в несколько этапов. Сначала он подползает к ней с водой в головной части, затем перегоняет жидкость в хвост: передняя часть приподнимается, а хвост подталкивает корпус вперед. Когда головная часть касается края, вода перемещается обратно вперед, и робот закрепляется на препятствии. Таким образом он преодолевал ступеньки высотой до 15 см.
Во время демонстрации WorMa преодолел трассу, состоящую из ровного участка, ступени, склона и открытой воды.
«Вы получаете робота, которого не нужно переделывать каждый раз при смене местности. Это может иметь значение для экологического мониторинга или инспекции инфраструктуры, где роботу в ходе одной миссии может потребоваться преодолевать сушу, препятствия и водные преграды», — заявила доцент Инженерной школы Тандон Нана Обаяши.
В настоящее время команда работает над более быстрыми насосами и системой управления с датчиками, чтобы робот мог самостоятельно распознавать изменения рельефа и перераспределять вес. Это позволит использовать его на побережьях, в водно-болотных угодьях и затопленных районах.