
Вот это Вещь! Исследователи разработали роботизированную руку, вдохновленную мультфильмом «Семейка Аддамс»
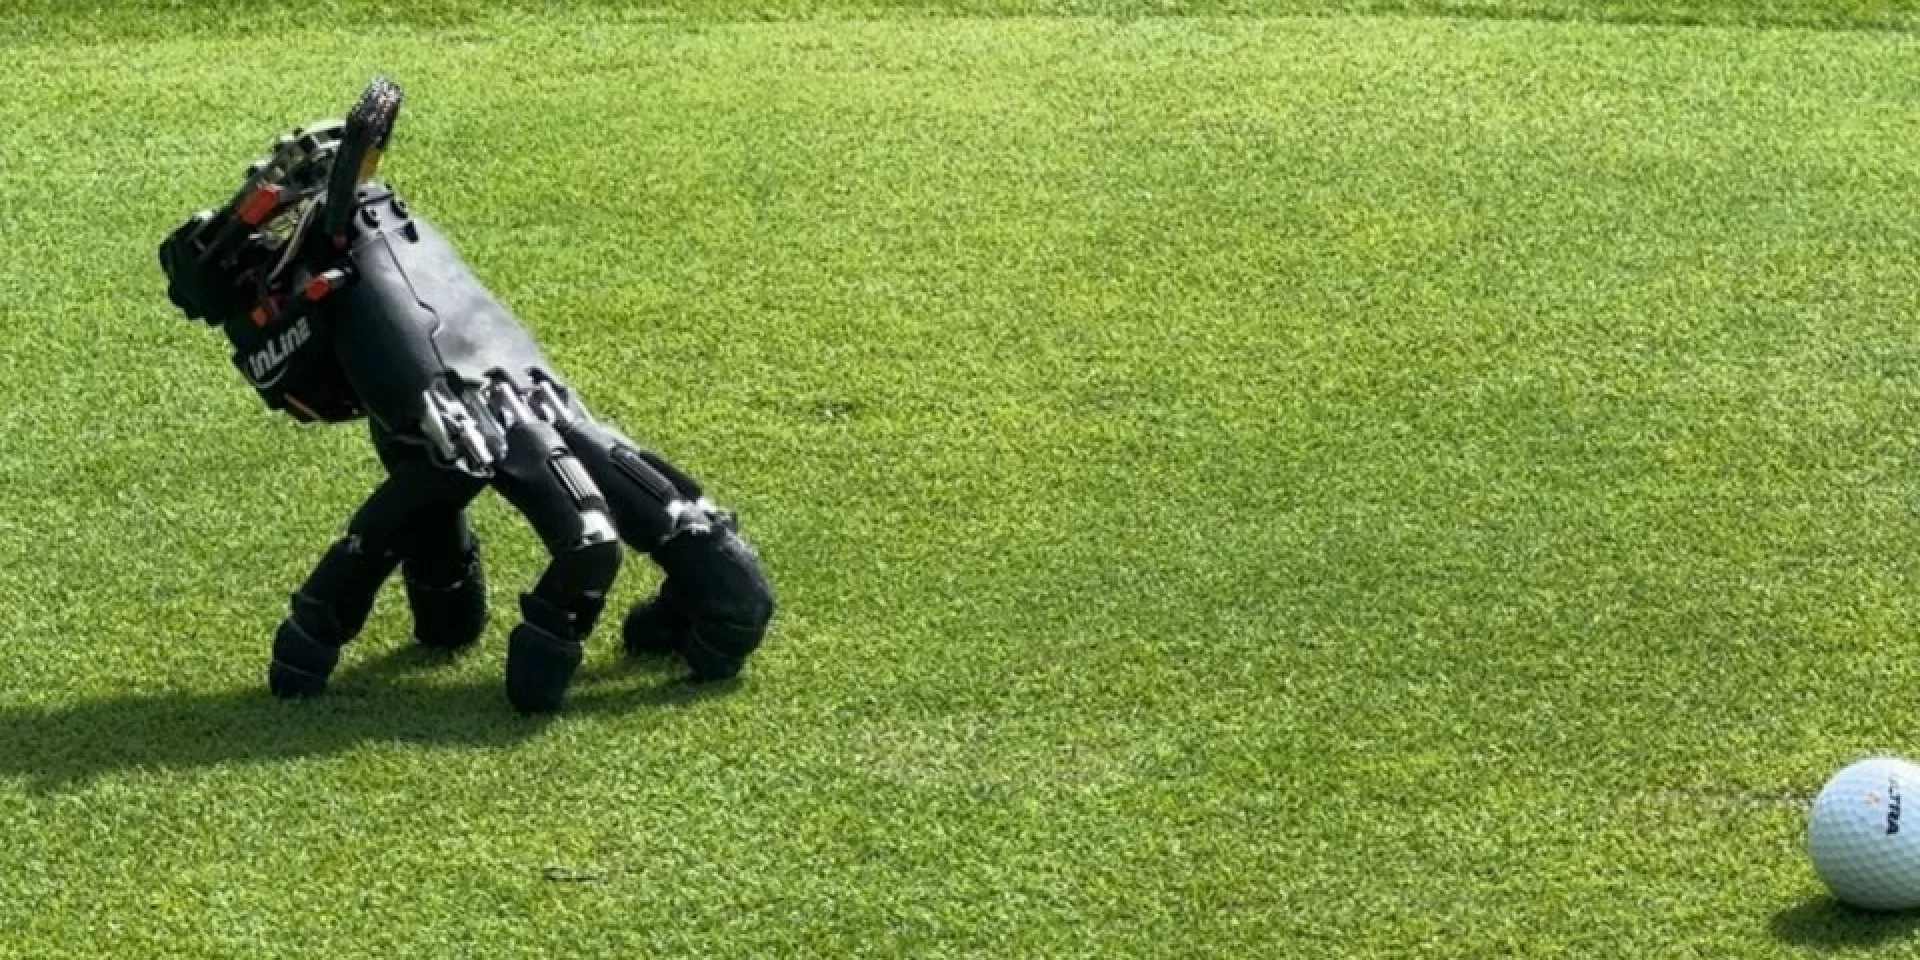
Команда ученых из Лаборатории мягкой робототехники ETH Zurich создала автономную роботизированную руку, которая использует пальцы как ноги.
Вдохновленный персонажем по имени «Вещь» (Thing) из мультфильма «Семейка Аддамс», робот научился передвигаться по различным поверхностям, нажимать клавиши, толкать мелкие предметы и подниматься после падений — и всё это с помощью тех самых пальцев, на которых он ходит, пишет Gizmodo.
Робот создан на основе стандартной антропоморфной правой руки с пятью пальцами и 20 активными суставами (по четыре на каждом пальце). Исследователи установили на руку компактный встроенный модуль, содержащий аккумулятор, датчики и вычислительное оборудование.
Отделяемая роботизированная рука весом всего 818 граммов способна работать автономно, без участия остальной части робота. «Роботизированная рука, обладающая собственной мобильностью, может работать в ограниченном пространстве, не требуя, чтобы несущий ее корпус перемещался вслед за ней, — поясняют исследователи в статье. — Например, более крупный робот может поместить руку на опорную поверхность рядом с узким проемом. Затем рука может переместиться к элементу управления или объекту, взаимодействовать с ним и вернуться обратно, чтобы ее можно было забрать».
Исследователи обучали руку с помощью обучения с подкреплением в специализированном симуляторе, включающем различные параллельные среды. Обучение ходьбе и выполнению разнообразных задач с помощью пальцев оказалось сложной задачей: когда один палец поднимается, чтобы сделать шаг или нажать клавишу, остальные должны удерживать всю руку.
В отличие от «ног» стандартного робота, пальцы здесь неодинаковы, а ладонь расположена под наклоном. Чтобы решить эту проблему, исследователи определили для каждого кончика пальца собственное целевое положение, основанное на естественном положении руки. В зависимости от конкретной задачи робот решал, куда и когда должен ступить каждый палец.
В ходе серии испытаний автономная рука перемещалась по 14 различным типам поверхностей — как внутри помещений, так и на открытом воздухе, — включая асфальт, металл, плитку, траву, гравий и неровный камень. Она также научилась выполнять различные задачи, в частности нажимать клавиши и толкать небольшой кубик к цели. Помимо способности ходить, ползать и передвигаться по разным поверхностям, рука также умеет подниматься после падения, опираясь на пять пальцев.
Исследователи надеются, что их прототип можно будет интегрировать в состав более крупного робота для выполнения специализированных задач. «Мы показываем, что коммерческая антропоморфная рука может служить автономным мобильным манипулятором», — говорится в статье.
Ранее NV Техно писал, что компания Agility Robotics недавно представила Digit 5 — гуманоида высотой 1,88 м, предназначенного для перемещения материалов совместно с людьми на складах и производственных объектах.
Разработанная в Сейлеме (штат Орегон) машина весом 129 килограммов способна многократно поднимать груз массой 22 килограмма и заряжать аккумулятор за девять минут.