
За допомогою двох приводів. У США створили підводного робота, який рухається у трьох вимірах
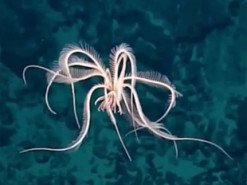
Дослідники Університету штату Північна Кароліна розробили м’якого підводного робота, натхненного морськими безхребетними перистими морськими зірками.
Про це пише видання Interesting Engineering.
Завдяки особливій конструкції він може рухатися вперед і назад, підійматися та опускатися у воді й обертатися навколо своєї осі, використовуючи лише два приводи замість шести.
Робот має чотири еластичні «крила», розташовані навколо центрального диска, у якому містяться два приводи. Крила згинаються під дією механізмів, а після припинення навантаження повертаються у вихідне положення.
Розробка використовує принцип «механічного інтелекту»: фізична конструкція робота та її взаємодія з водою допомагають керувати рухом без потреби в додаткових приводах для кожного напрямку.
«Одним із захопливих аспектів цієї роботи є те, що вона демонструє, як за допомогою інтелектуальних методів проєктування можна створювати роботизовані пристрої з неймовірно широким діапазоном рухів, використовуючи мінімальну кількість приводів», — заявив Джі Єн, автор дослідження та професор машинобудування й аерокосмічної інженерії університету.
Три режими руху
Робот може змінювати спосіб пересування залежно від того, як працюють два приводи.
Коли обидва приводи активуються, крила різко опускаються, а після вимкнення повертаються вгору. Швидке повторення цього циклу змушує робота рухати крилами та підійматися у воді. Якщо рухи сповільнити, він може утримуватися на одному місці. Цей режим дослідники назвали «режимом медузи».
Для горизонтального руху достатньо активувати лише один привод. Тоді одне з крил коливається, наче хвостовий плавець, і штовхає робота вперед або назад. Цей спосіб пересування отримав назву «режим риби».
Третій режим дає змогу обертатися навколо центральної осі. Дослідники швидко почергово активують обидва приводи, створюючи асиметричні рухи крил. Завдяки цьому робот обертається та може змінювати напрямок руху під водою. Цей режим назвали «режимом ротора».
Робота під водою та подальші плани
Дослідники продемонстрували, як робот досліджує підводне середовище за допомогою камери та підіймає предмети самостійно або разом з іншими роботами.
Розробка продовжує попередню роботу команди над водним роботом, натхненним скатами манта. Та попередня модель могла швидко пересуватися у воді, але не мала такої здатності до маневрування у трьох вимірах.
Замість додавання нових двигунів і складних механізмів дослідники вирішили розширити можливості робота завдяки його фізичній конструкції.
У майбутньому команда планує створити повністю бездротову версію пристрою та дослідити можливості його застосування спільно з фахівцями з інших галузей. Розробка може стати основою для підводних роботизованих систем, у яких важливі маневреність і простота механічної конструкції.
Источник: techno.nv.ua