


Європейський марсохід тренується на Землі: пустеля в Іспанії стає симулятором Червоної планети
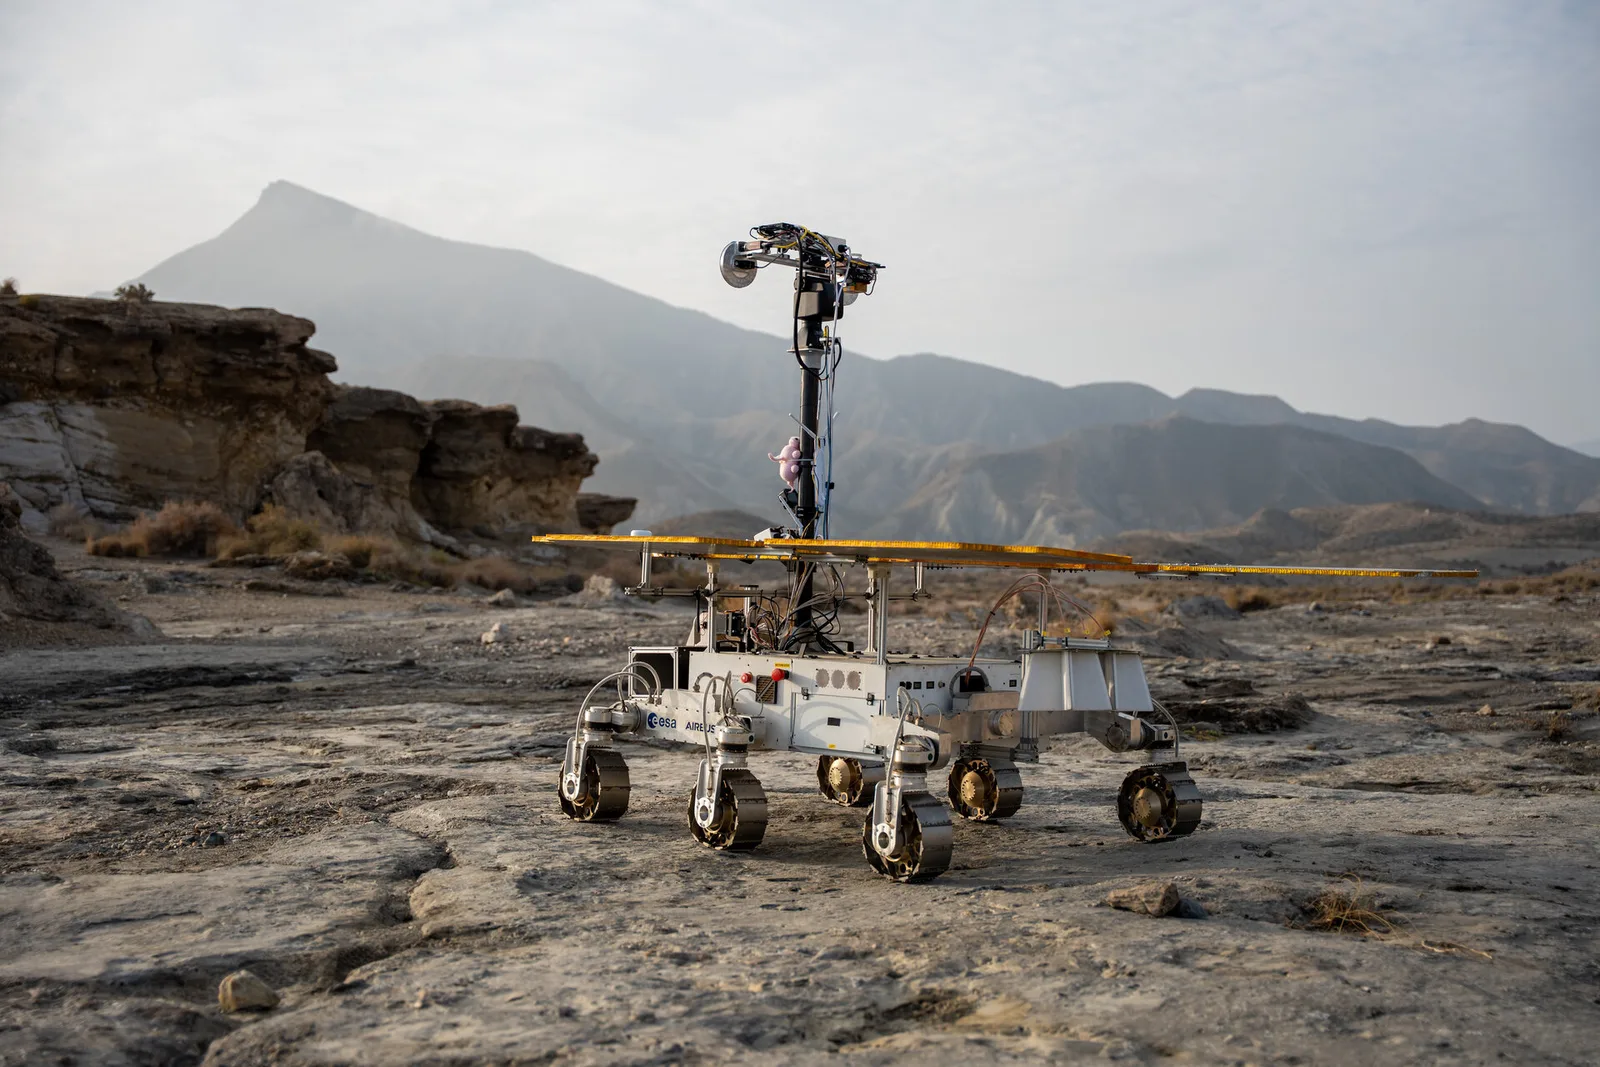
Європейське космічне агентство (ESA) провело масштабні випробування прототипу марсохода ExoMars Rosalind Franklin в умовах, максимально наближених до марсіанських. Протягом восьми днів роботизований апарат подолав 220 метрів пересіченою місцевістю пустелі Табернас на півдні Іспанії, виконуючи команди наукової команди, розташованої за 1200 кілометрів. Цей тренувальний експеримент є ключовим етапом підготовки до висадки Rosalind Franklin на Марс у 2030 році, де він шукатиме ознаки минулого життя.
Випробування в екстремальних умовах
У випробуваннях брали участь прототип марсохода на ім’я Чарлі та близько 100 науковців і інженерів з усієї Європи. Вони відпрацьовували навігацію, стратегії дослідження та максимізацію наукових результатів. Пустеля Табернас, відома своїми кінематографічними пейзажами, була обрана через схожість її геологічної будови та мінералогії з поверхнею Червоної планети. Планетарний науковець Елліот Сефтон-Наш зазначив, що це дозволило створити реалістичний сценарій для стрес-тестування операційних процесів, інтерпретації даних та прийняття рішень.
Прототип Чарлі, створений компанією Airbus, використовував те саме програмне забезпечення для навігації та управління, яке буде встановлено на Rosalind Franklin. Наукова команда, працюючи в Центрі управління операціями ровера (ROCC) в Турині (Італія), отримувала від ровера зображення, дані підповерхневого радара та спектральний аналіз, щоб ідентифікувати найперспективніші місця для пошуку слідів життя.
Командна робота та несподівані виклики
Luc Joudrier, керівник операцій ровера Rosalind Franklin, підкреслив успішну роботу Чарлі: “Ровер працював як годинник. Ми навіть залишали Чарлі досліджувати самостійно, і на шостий день він подолав понад 60 метрів без участі оператора з похибкою навігації менше 1%”. Ключовим фактором успіху стала злагоджена командна робота між Центром управління та операторами на місці. Учасники були настільки занурені в процес, що часом відчували себе на Марсі.
Випробування не обійшлося без несподіванок. Одного разу команда зіткнулася зі складністю оцінки крутизни схилу за даними з ровера. Інженер ExoMars, Chiara Lombardi, порівняла цю ситуацію з тим, як “там, де ми бачили слона, оператори в пустелі бачили лише мишу”. Команда змушена була використати цифрову карту висот для підтвердження, що це був незначний нахил. Іншого дня тести перервав дощ, що навчило команду швидко переплановувати та змінювати пріоритети в умовах непередбачуваних обставин.
Вчені працювали цілодобово, готуючись до наступних етапів. “У нас не буде розкоші часу, тому кожен день на Марсі має бути цінним. Наш виклик полягав у тому, щоб перетравити всю нову інформацію та використати її для прийняття рішень про те, що потрібно робити, куди йти і які інструменти використовувати”, – пояснює Хорхе Ваго, науковий керівник проєкту ExoMars. До роботи були залучені прототипи наукових інструментів Rosalind Franklin, зокрема камери PanCam та CLUPI, спектрометр Enfys та радар WISDOM.
Наступне польове випробування заплановане на літо 2027 року і передбачатиме більшу складність, зокрема інтеграцію з супутником ExoMars Trace Gas Orbiter для наближення до реальної місії. “Було дуже приємно бачити, як команди приладів та оператори ровера працюють разом як єдина, ефективна машина відкриттів”, – резюмував Хорхе Ваго. Елліот Сефтон-Наш додав: “Цей польовий тест був величезним успіхом. Ми багато чого навчилися, що допоможе нам покращитися для наступного, і оновити наші плани в місійному форматі. Коли марсохід Rosalind Franklin приземлиться на Марсі у 2030 році, ми хочемо, щоб команда відчувала себе так, ніби керувати ровером – це так само звично, як кататися на велосипеді”.
Источник: HiTech
 Поделиться