
Разгон до 28,8 км/ч. Робот-велосипед научился прыгать, ездить на заднем колесе и делать сальто
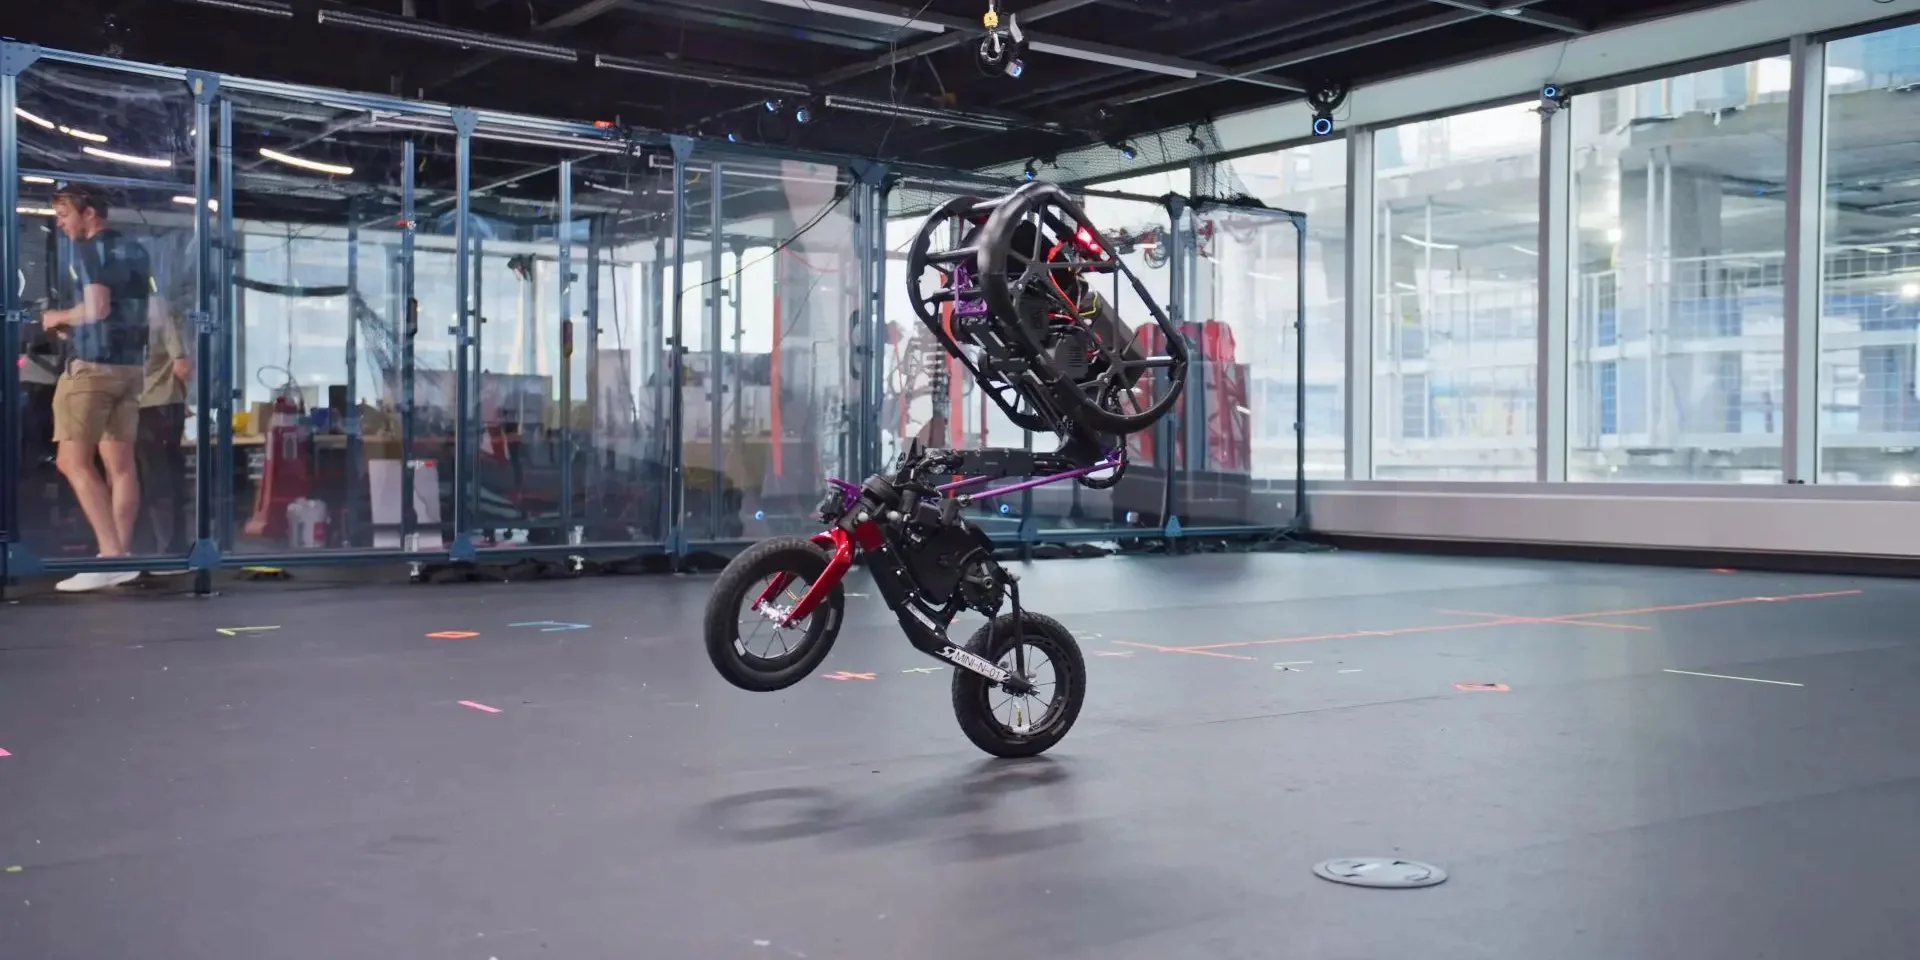
Исследователи из Института робототехники и ИИ (RAI Institute) разработали робота UMV, который разгоняется до 28,8 км/ч, прыгает, балансирует на заднем колесе и выполняет сальто вперед. Для управления им использовали методы обучения с применением искусственного интеллекта.
Об этом пишет издание Interesting Engineering.
Робот Ultra Mobility Vehicle (UMV) сочетает в себе конструкцию велосипеда и подвижность шагающих роботов. Он весит 23,5 кг и может развивать скорость до 28,8 км/ч. Благодаря специальному механизму смещения массы робот сохраняет равновесие во время сложных маневров без использования дополнительных стабилизирующих колес или опор.
Основная часть его массы сосредоточена в верхнем блоке, где размещены вычислительное оборудование, аккумуляторы и механизмы для прыжков. Подвижные соединения позволяют смещать этот блок относительно рамы велосипеда, изменяя положение центра масс и направление движения.
UMV способен двигаться вперед и назад, разворачиваться на месте вокруг заднего колеса и балансировать практически без перемещения. При прыжках на заднем колесе он также может смещаться вбок, что расширяет возможности по сравнению с обычными колесными платформами.
Чтобы научить робота выполнять эти движения, исследователи применили метод обучения с подкреплением. Сначала робот тренировался в виртуальной среде, где система изменяла распределение массы, сцепление с поверхностью, мощность двигателей, задержки управления и погрешности датчиков. Это должно было помочь роботу адаптироваться к реальным условиям.
Для обучения использовались симулятор NVIDIA Isaac Laboratory и алгоритм Proximal Policy Optimization. Исследователи разработали отдельные модели управления для обычного движения, езды на заднем колесе с прыжками, переворотов и прыжков. После обучения эти модели были перенесены на физического робота без дополнительной тренировки.
Во время испытаний UMV самостоятельно подъезжал к платформе высотой 1 метр, запрыгивал на нее, проезжал по поверхности и спрыгивал вниз. Он повторил эту последовательность 15 раз, демонстрируя стабильность траектории при подъеме.
Робот также научился выполнять сальто вперед. Для этого во время прыжка он сжимает свою конструкцию, уменьшая сопротивление вращению. Угловая скорость вращения корпуса достигала примерно 17 радиан в секунду, а весь переворот с приземлением занимал менее полусекунды.
На данный момент UMV испытывали в лаборатории с использованием системы захвата движений, которая помогала точнее определять его положение. В дальнейшем команда планирует усовершенствовать конструкцию, аккумуляторы, драйверы двигателей и бортовые датчики, чтобы снизить зависимость от внешнего оборудования.
Среди возможных сфер применения разработки исследователи называют доставку грузов в городах и разведку на большие расстояния по пересеченной местности, где важны скорость, маневренность и способность преодолевать препятствия.