
Робот-мазохист. Посетители конференции IROS 2026 пинали нового китайского гуманоида
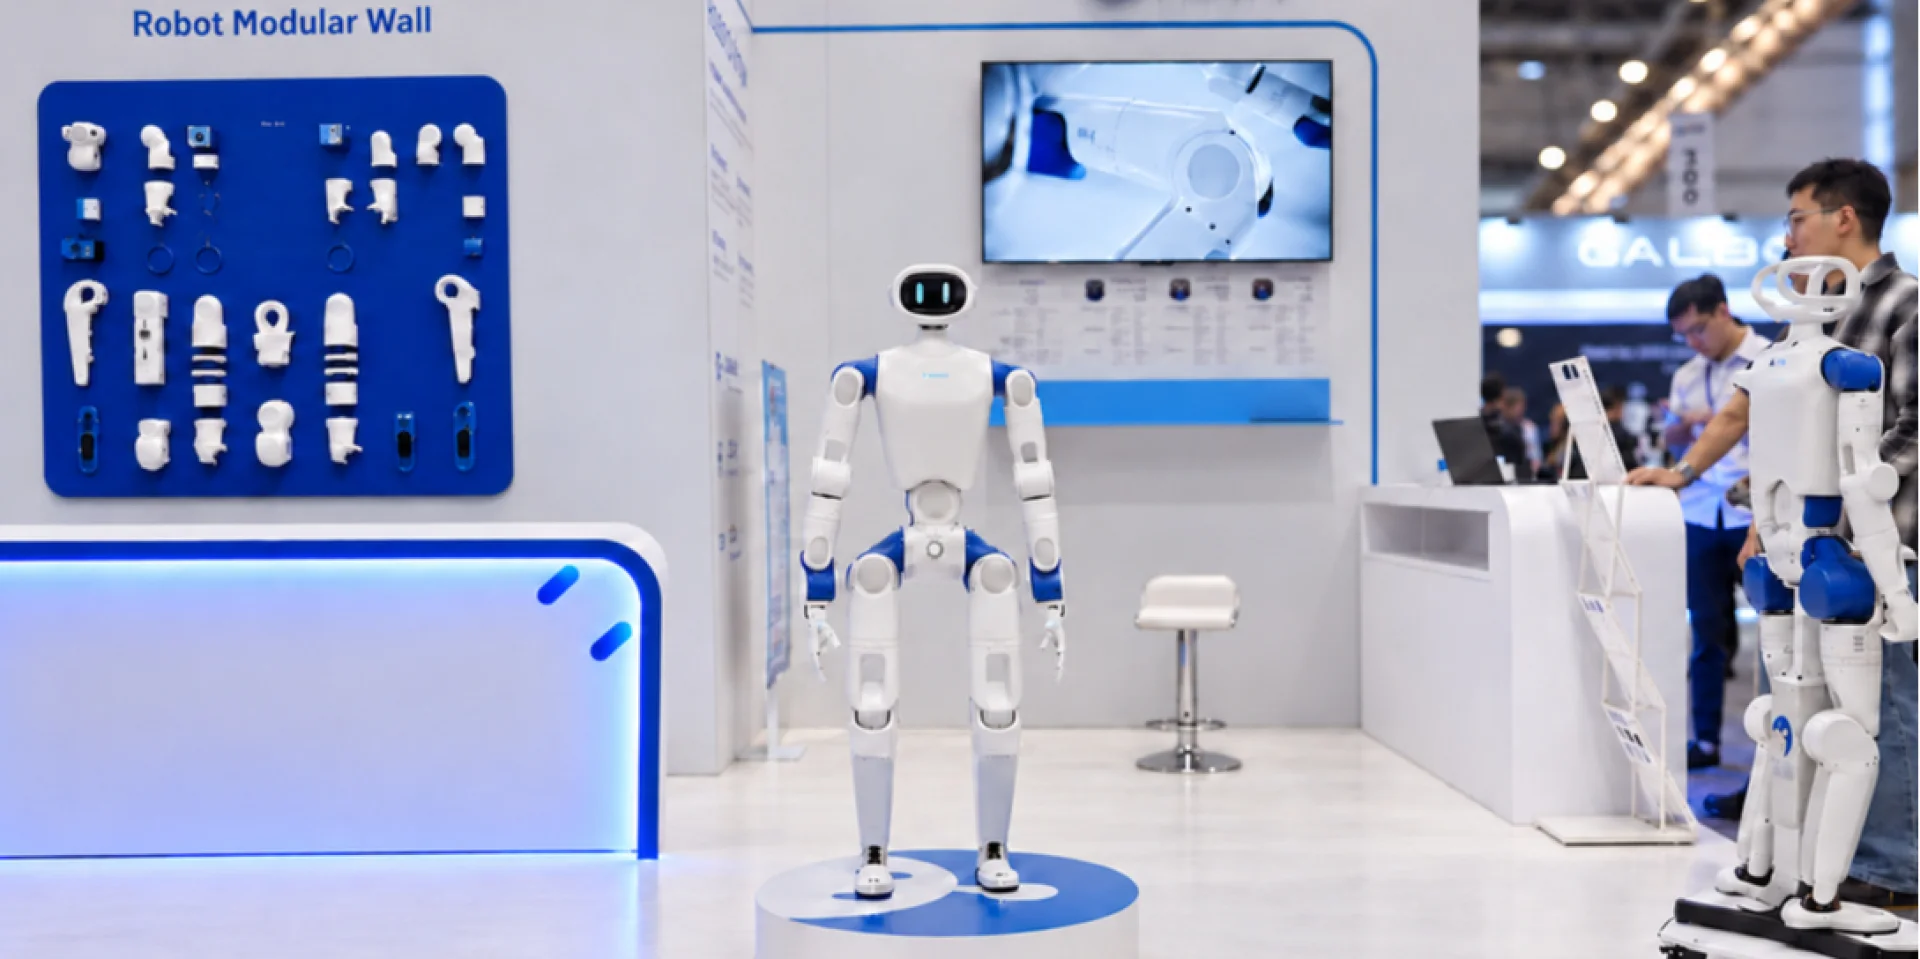
Китайская компания RoboParty впервые публично представила робота RP1 на научно-технической конференции IROS 2026. Этот гуманоид предназначен для исследований, образования и разработки воплощенного ИИ.
Об этом сообщает Interesting Engineering.
Стенд RP1 назывался Kick Me («Ударь меня «): посетители могли толкать робота или бить его ногой, а он менял позу и восстанавливал равновесие, вместо того чтобы воспроизводить заранее заданные движения. За это отвечает платформа PartyOS с фреймворком UFO, который самостоятельно тренирует базовые двигательные навыки — переходы между действиями, восстановление после толчков и подъем после падения.
Пиковый крутящий момент в суставах RP1 достигает 160 Н·м. Робот объединяет актуаторы Romomo собственной разработки и систему управления движением в реальном времени. Компания объединяет корпус, приводы, низкоуровневое управление и алгоритмы ИИ в единую систему для совместного тестирования аппаратного и программного обеспечения. Среди других разработок — RP Hand для выполнения точных манипуляций.
RoboParty пообещала полностью открыть исходный код своего гуманоида, включая системы управления движением, среды симуляции, SDK и инструменты для обучения моделей.
«Мы хотим, чтобы RP1 стал открытой основой, к которой разработчики могли бы получить доступ, которую могли бы изменять, использовать для обучения и постоянно совершенствовать, — заявил основатель RoboParty И Хуан. — Открытый код для всего стека был нашим техническим направлением еще со времен проекта RPO».
Гуманоид RP1 продолжает проект RPO (ROBOTO ORIGIN), который стартовал в январе 2026 года и набрал более 2,5 тысяч звезд на GitHub. По данным RoboParty, сообщество разработчиков проекта, объединяющее представителей науки, образования и среды мейкеров, превысило 5 тысяч человек.
В октябре RoboParty раскроет детали дорожной карты проекта с открытым исходным кодом RP1. А до конца четвертого квартала компания планирует новые релизы и программу массового производства.