
С искусственной кожей. В Гонконге создали роботизированную руку, распознающую прикосновения
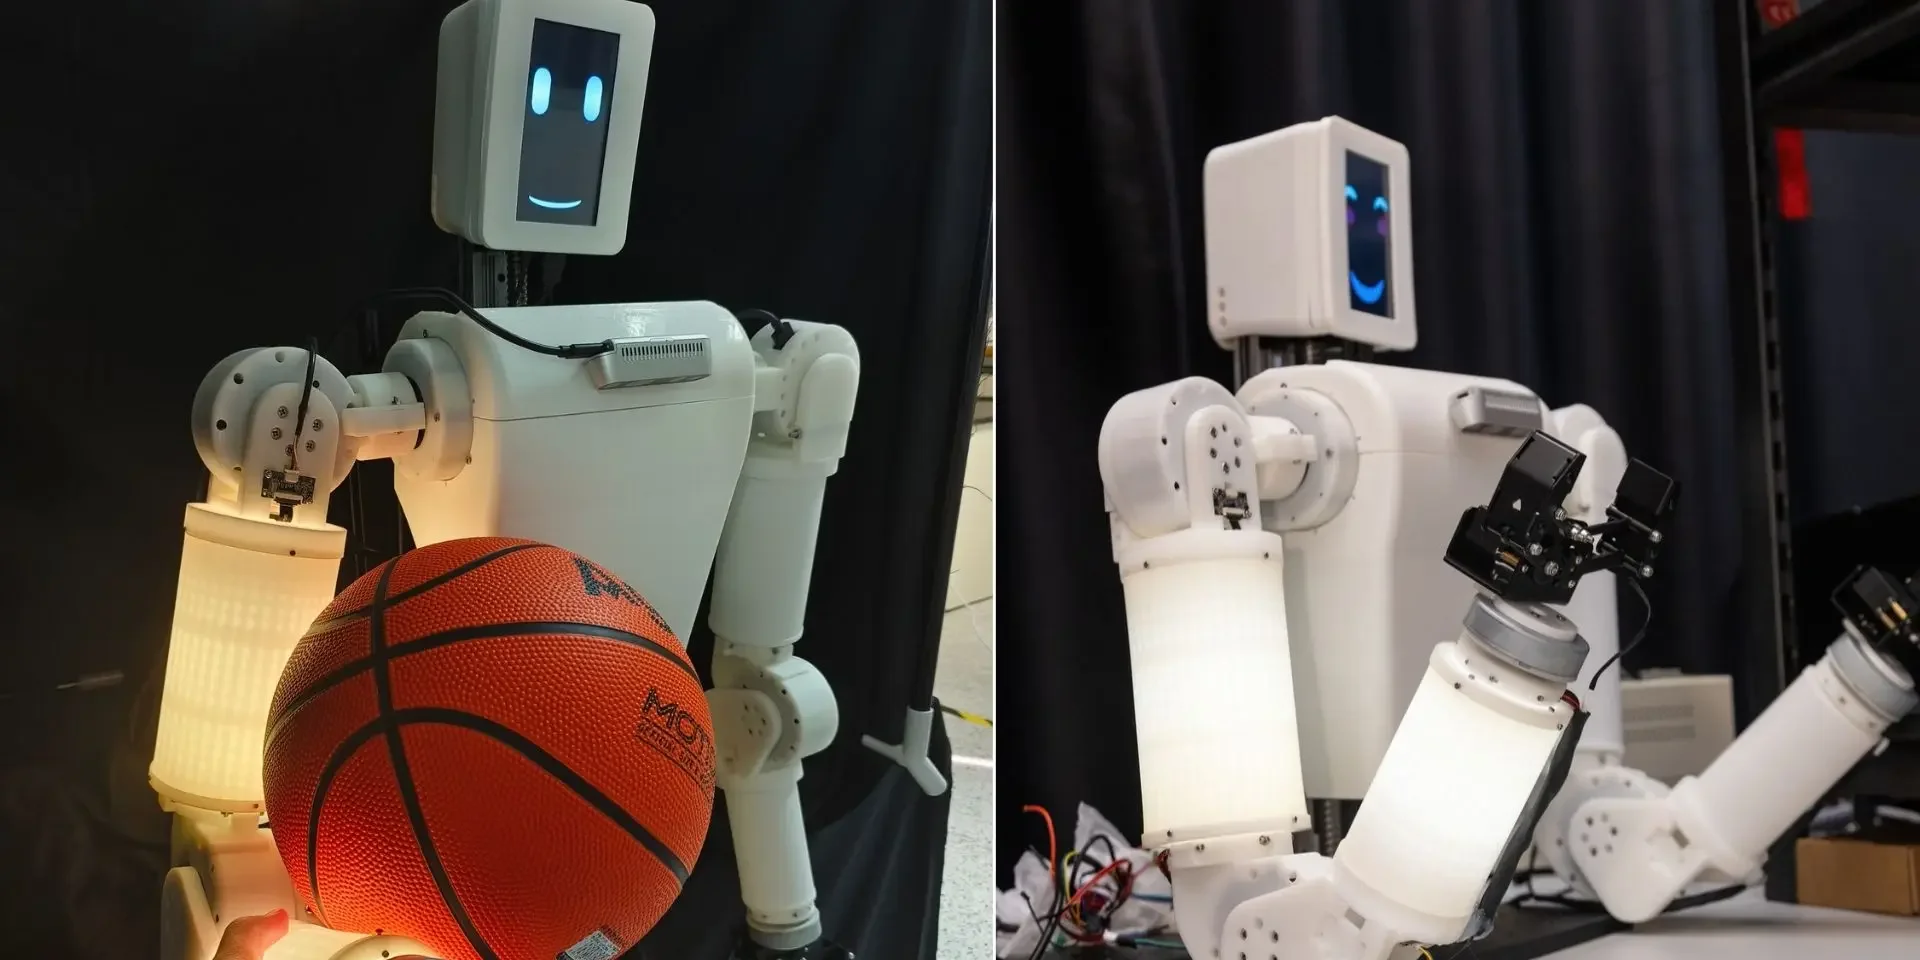
Исследователи из Гонконгского университета науки и технологий разработали роботизированную руку EmArm с искусственной кожей, которая распознает прикосновения, определяет силу нажатия и помогает избегать препятствий. Система различает пять типов прикосновений с точностью до 99,8%.
Об этом пишет издание Interesting Engineering.
В отличие от обычных роботизированных рук, использующих отдельные датчики преимущественно на захватах, EmArm оснащена мягким оптическим чувствительным слоем, покрывающим всю поверхность верхней и нижней частей руки. Его площадь превышает 71 000 мм².
Для обнаружения контакта система использует миниатюрные камеры размером менее миллиметра. Они фиксируют деформации искусственной кожи и анализируют распределение силы, действующей на поверхность. Пространственное разрешение сенсорной системы составляет 0,085 мм.
Оптическая технология также снижает потребность в сложной электропроводке внутри чувствительного слоя. По результатам испытаний, система сохраняла точность передачи сенсорной информации на уровне до 97,9% при воздействии пяти типов внешних помех, в частности электромагнитных, световых, температурных, влажностных и акустических.
Разработчики объединили искусственную кожу с прочным механическим каркасом, чтобы сохранить точность движений и способность выдерживать нагрузки. В ходе испытаний рука выдерживала давление более 15 кг и крутящий момент 7,35 Н·м. Точность повторного позиционирования оставалась сопоставимой с показателями обычных роботизированных рук.
EmArm обрабатывает данные о прикосновениях вместе с информацией о положении собственных суставов. Благодаря этому система может изменять положение руки, регулировать силу захвата и реагировать на физическое взаимодействие в режиме реального времени.
В ходе одного из экспериментов робот удерживал баскетбольный мяч, расположенный не по центру точки опоры, и корректировал положение руки и прикладываемое усилие для стабилизации предмета. В другом испытании система обнаруживала контакт с рукой человека, оказавшейся на пути движения, даже когда робот не видел препятствия. После касания он останавливался, оценивал ситуацию и планировал дальнейшую траекторию.
Исследователи также проверили, способна ли роботизированная рука распознавать различные типы прикосновений при взаимодействии с человеком. Система различала пять действий: поглаживание, щипок, тычок, щекотку и удар. Точность классификации достигала 99,8%. В зависимости от распознанного контакта робот мог демонстрировать реакции, соответствующие радости, грусти, любопытству, застенчивости или гневу.
По мнению разработчиков, эту технологию можно распространить и на другие части роботизированного тела, в частности на ноги и туловище. Это может способствовать созданию гуманоидных роботов, способных более безопасно взаимодействовать с людьми в промышленности, быту и при оказании медицинской помощи — особенно в ситуациях, когда одного лишь зрения недостаточно для обнаружения контакта или препятствий.