
Толщиной около 0,5 мм. MIT создал сверхтонкого робота, которого приводят в движение живые мышечные клетки
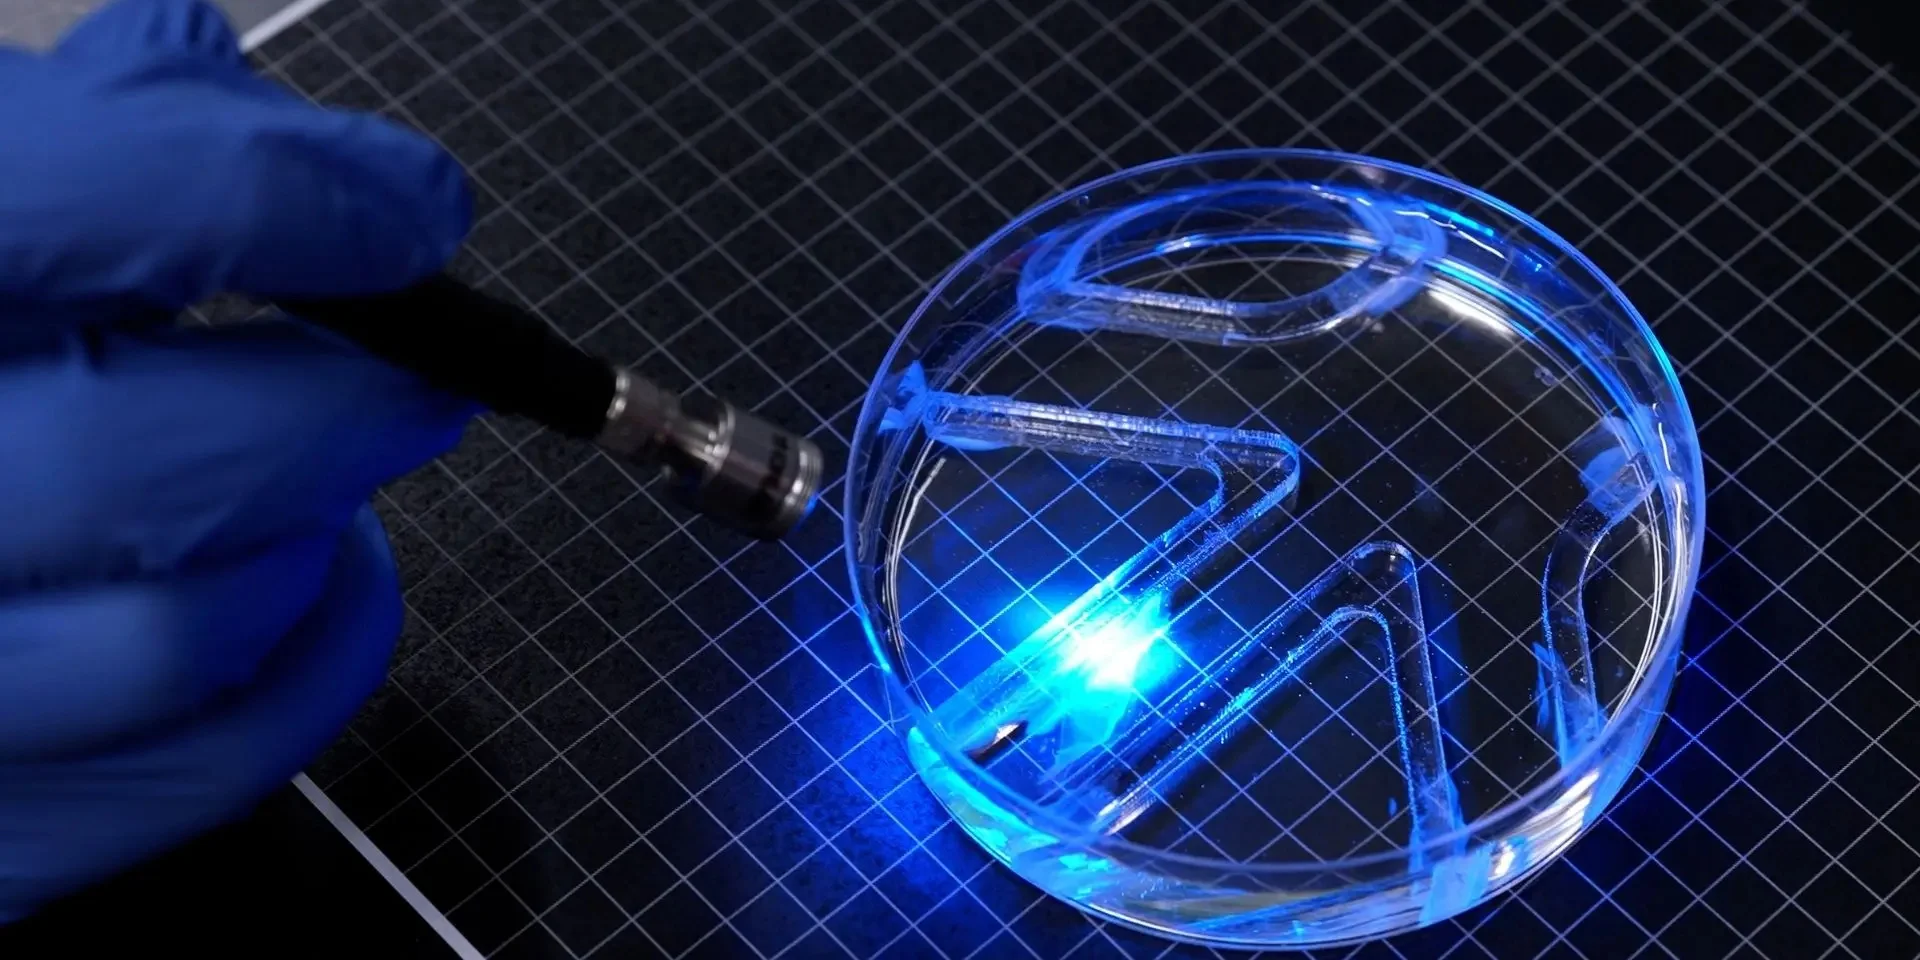
Инженеры MIT разработали робота толщиной около 0,5 мм, который плавает благодаря слою живых мышечных клеток. Под воздействием света клетки сокращаются и приводят в движение два плавника.
Об этом пишет издание Interesting Engineering .
Робот состоит из тонкой желатиновой пленки с двумя гибкими участками, выполняющими роль плавников. На каждом из них расположен слой выращенных в лаборатории клеток скелетных мышц, толщина которого меньше толщины человеческого волоса.
Клетки генетически модифицировали так, чтобы они сокращались в ответ на свет. Когда исследователи направляют луч на один из плавников, мышцы сокращаются, заставляя его двигаться и толкать робота сквозь воду. Освещение обоих плавников запускает их одновременное движение.
Изменяя то, на какой из плавников направлен свет, а также длительность освещения, ученые могут управлять направлением и скоростью движения. В ходе эксперимента робота поместили в большую чашку Петри и с помощью источника света провели через простой подводный лабиринт.
На максимальной скорости робот преодолевал примерно четыре длины собственного тела в минуту. Исследователи отмечают, что это значительно медленнее, чем плавает человек, однако эксперимент демонстрирует возможность создания очень тонких роботов, способных передвигаться благодаря живой ткани.
По словам команды MIT, это первая демонстрация столь тонкого двумерного робота с живыми мышцами, способного самостоятельно перемещаться.
При создании конструкции исследователи экспериментировали с материалом, на котором выращивали клетки. В предыдущей версии использовался фибрин — очень мягкий гель, деформировавшийся при сокращении мышц. В новой конструкции его заменили на желатин-метакрилат (GelMA), применяемый в тканевой инженерии.
Оказалось, что форма и жесткость основания имеют важное значение для работы мышц. В частности, канавки с плоским квадратным дном лучше выравнивали клетки, чем закругленные. Благодаря этому формировались мышечные волокна, которые сокращались более согласованно.
Перед сборкой робота исследователи также тренировали мышечную ткань повторяющимися световыми импульсами, чтобы усилить её сокращения. Плёнка толщиной около 0,5 мм одновременно обеспечивала необходимую опору и оставалась достаточно лёгкой и гибкой, чтобы двигаться вместе с мышцами.
Для создания предыдущих биогибридных роботов часто требовались объемные трехмерные конструкции и миллионы выращенных в лаборатории мышечных клеток. Новый подход позволяет использовать значительно более тонкий слой биологического материала.
В будущем подобные роботы могут применяться для работы в водной среде, в частности для исследования хрупких или сложных экосистем. В то же время нынешняя конструкция остается экспериментальным прототипом: источником света управляли вручную, а скорость робота пока ограничена. Следующей задачей команды станет совершенствование конструкции для увеличения скорости плавания.
- Одна ОС для всех роботов. В Израиле разработали наземный аппарат на платформе, обеспечивающей работу воздушных дронов
- Роботов встроят в дома. Японский стартап представил жилье с механическими руками для домашних дел
- Вдохновились лягушками и черепахами. Американские ученые создали дешевых роботов-прыгунов для нефтебаз и космоса